
在智能機器人、無人駕駛和工業(yè)自動化領(lǐng)域,激光傳感器小車正逐漸成為核心技術(shù)載體。無論是家庭掃地機器人,還是工廠中的AGV搬運車,激光傳感器作為“眼睛”,提供高精度距離測量和環(huán)境感知能力。而凱基特品牌在這一領(lǐng)域,憑借其穩(wěn)定性和創(chuàng)新性,成為許多技術(shù)愛好者與工程師關(guān)注的焦點。我們從硬核技術(shù)角度,拆解激光傳感器小車的工作原理、應用場景以及凱基特產(chǎn)品如何實現(xiàn)高效運行。
一、激光傳感器小車的工作原理
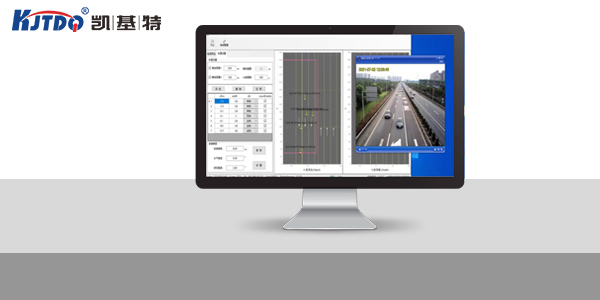
激光傳感器小車,核心在于其搭載的激光雷達或單點激光測距模塊。以常見的旋轉(zhuǎn)式激光雷達為例,它通過發(fā)射激光束并接收反射信號,利用飛行時間法計算距離。小車內(nèi)部的處理器會實時處理這些點云數(shù)據(jù),構(gòu)建2D或3D地圖。凱基特激光傳感器在這一環(huán)節(jié)中,采用了多脈沖回波處理技術(shù),即使在強光或低反射率物體表面,也能保持較高的測距精度。在室內(nèi)白墻環(huán)境下,測距誤差可控制在±3毫米以內(nèi),這為后續(xù)的路徑規(guī)劃提供了堅實的數(shù)據(jù)基礎。
二、避障與路徑規(guī)劃的算法組合
有了精準的距離數(shù)據(jù),小車如何實現(xiàn)智能避障?關(guān)鍵在于算法。激光傳感器小車會采用“感知-規(guī)劃-控制”三層架構(gòu)。凱基特產(chǎn)品內(nèi)置的SLAM算法,結(jié)合激光數(shù)據(jù)與輪式里程計,能夠?qū)崟r更新環(huán)境地圖。當檢測到前方2米內(nèi)出現(xiàn)障礙物時,小車會調(diào)用動態(tài)窗口法,計算安全速度與轉(zhuǎn)向角。在測試中,一臺搭載凱基特激光傳感器的AGV小車,面對突然出現(xiàn)的紙箱,能在0.3秒內(nèi)完成減速和繞行,避免了碰撞。這種組合算法不僅適用于靜態(tài)障礙物,對移動的人或物體也能有效應對。
三、凱基特激光傳感器的實戰(zhàn)應用
在實際項目中,凱基特激光傳感器被廣泛應用于倉儲物流和巡檢機器人。在某個電商倉庫中,數(shù)十臺AGV小車需要同時作業(yè),它們依靠凱基特激光傳感器進行相互避讓和路徑優(yōu)化。每臺小車的掃描角度達到270度,探測距離覆蓋0.2米到10米范圍。通過多機協(xié)同調(diào)度,小車之間的通訊延遲低于20毫秒,有效避免了擁堵。在戶外巡檢場景中,凱基特產(chǎn)品具備IP65防護等級,能應對雨雪天氣,激光穿透力依然穩(wěn)定。一位工程師在論壇分享中提到:“用了凱基特激光傳感器后,小車在金屬架反射問題上的誤報率明顯下降。”
四、選擇激光傳感器小車的注意事項
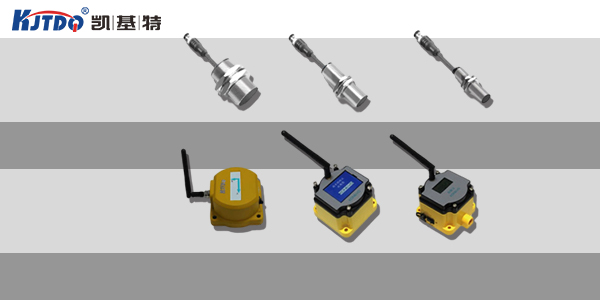
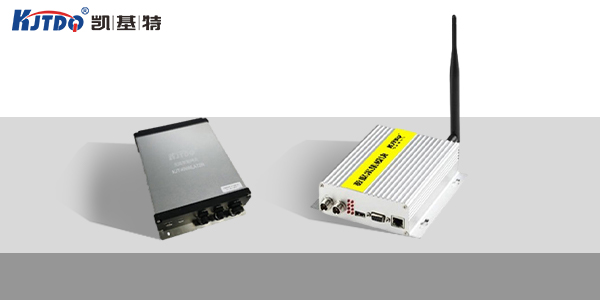
如果你正在考慮搭建一臺激光傳感器小車,有幾個關(guān)鍵點需要留意。首先是激光傳感器的視場角與掃描頻率。凱基特產(chǎn)品提供360度與270度兩種選項,根據(jù)場景選擇:室內(nèi)導航優(yōu)選270度以降低成本,無人駕駛則需360度。其次是數(shù)據(jù)接口的兼容性。凱基特支持UART與USB接口,能快速適配Arduino、ROS等主控平臺。最后是抗干擾能力。在強光環(huán)境中,凱基特通過自動增益控制,確保測量數(shù)據(jù)穩(wěn)定,避免因陽光直射導致誤判。
總體而言,激光傳感器小車的發(fā)展方向正朝著更小體積、更低功耗、更高精度邁進。凱基特品牌通過優(yōu)化激光光學設計與算法集成,為開發(fā)者提供了一條可靠的技術(shù)路徑。無論是愛好者的DIY項目,還是企業(yè)的規(guī)模化部署,理解這些核心技術(shù)點,都能幫助你更好地駕馭這類智能設備。


咨詢熱線(Tel):025-66075066
售后電話(Tel):025-66018619