在智能設備愈發普及的今天,“激光雷達”和“激光傳感器”這兩個詞頻繁出現在自動駕駛、工業檢測、機器人導航等場景中。很多人容易混淆它們,甚至認為激光雷達就是激光傳感器的升級版。兩者在原理、用途、精度和成本上存在本質差異。作為深耕工業傳感領域多年的品牌,凱基特帶您從結構、工作原理與應用場景三個維度,徹底理清這對“雙胞胎”的區別。
一、核心結構不同
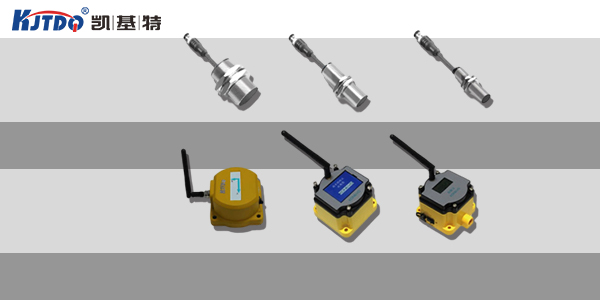
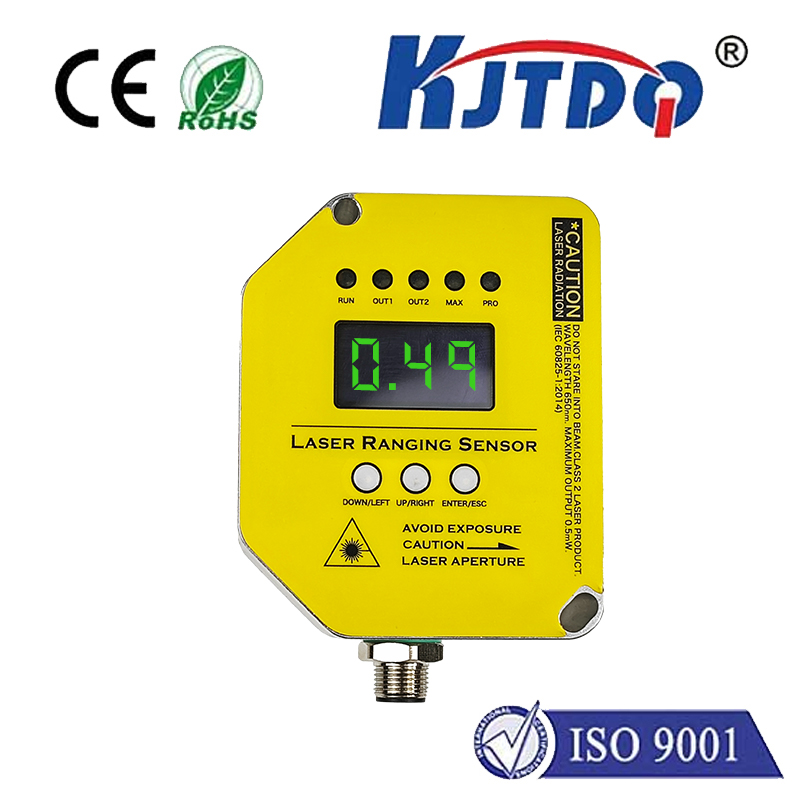
激光傳感器的結構相對簡單,通常由激光發射器、接收器和信號處理電路組成。它通過發射激光束并接收反射信號,直接測量距離或判斷物體是否存在。凱基特生產的漫反射式激光傳感器,只需一個發射端和一個接收端,就能完成0.1米到10米的精確檢測。
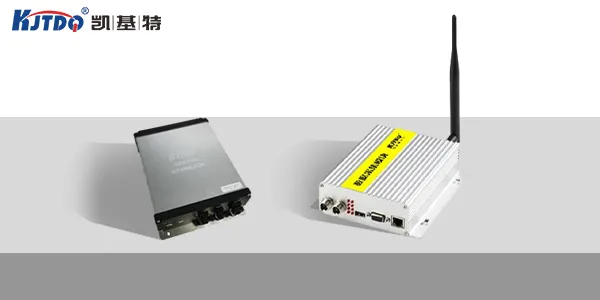
激光雷達則復雜得多。它包含激光發射系統、高速旋轉掃描機構、多通道接收陣列以及復雜的點云數據處理單元。凱基特在研發激光雷達時,需要解決旋轉部件的高速平衡、光學鏡片精密校準以及實時數據融合等技術難題。簡單說,激光傳感器是“點”測量,激光雷達是“面”掃描。
二、工作原理差異
激光傳感器普遍采用直射式或反射式測距原理,通過計算激光飛行時間(TOF)或三角測距法得出距離。凱基特的一款工業級激光傳感器,響應時間只需0.5毫秒,非常適合在線檢測和流水線計數。
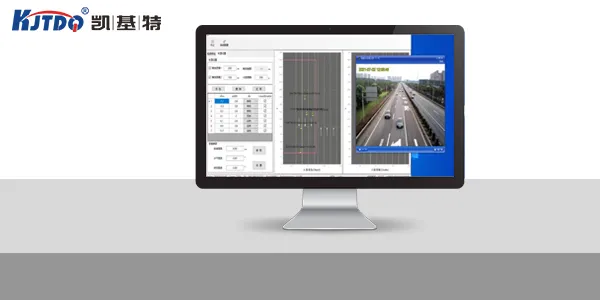
激光雷達則通過多線束激光進行360度掃描,每秒生成數萬個甚至數百萬個點云數據。凱基特在開發多線激光雷達時,采用旋轉鏡面反射技術,讓激光束在水平方向快速旋轉,同時垂直方向排列16到128條光束,從而構建周圍環境的3D模型。這種連續、動態的空間感知能力,是普通激光傳感器無法企及的。
三、應用場景分野
激光傳感器更適合局部、靜態或低速的檢測場景。在自動化倉庫中,凱基特激光傳感器可以精準檢測托盤是否到位;在電梯門系統里,它可以快速判斷是否存在障礙物。這些場景要求快速響應、成本可控、安裝便捷。
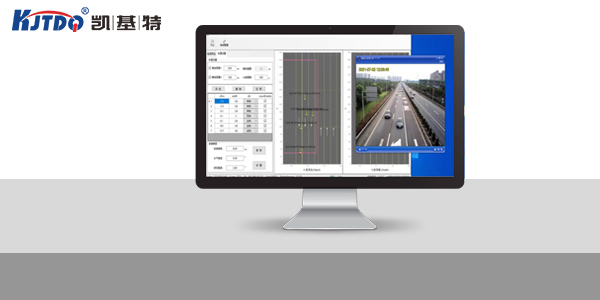
激光雷達則“主攻”動態、高精度、大范圍的環境感知任務。自動駕駛汽車使用凱基特激光雷達實時生成道路點云地圖,識別行人、車輛和路沿;港口集裝箱龍門吊通過激光雷達掃描確定集裝箱精準位置。凱基特在為工業AGV提供導航方案時,激光雷達是不可或缺的“眼睛”。
四、成本和選型建議
激光傳感器成本相對較低,凱基特的標準型號價格在幾百到兩千元之間,適合批量部署。激光雷達則因包含精密機械和光學組件,價格從數千元到數十萬元不等。如果需求是“檢測某一點是否存在物體”,選激光傳感器;如果需要“了解整個空間里所有物體的位置和形狀”,激光雷達才是正確選擇。
五、未來融合趨勢
目前,凱基特正在探索將激光雷達的部分功能下放到傳感器層面。開發具有小型化掃描能力的激光傳感器,讓傳統檢測點也能獲取小幅度的空間信息。激光雷達也在向固態化、低成本化演進,未來兩者可能在某些場景中實現功能重疊。
激光傳感器是“狙擊手”,精準打擊單個目標;激光雷達是“偵察兵”,繪制全局戰場。理解這一核心區別,能幫助工程師和采購人員在選型時少走彎路。凱基特始終關注傳感技術的前沿發展,致力于為不同行業提供最匹配的激光解決方案。




咨詢熱線(Tel):025-66075066
售后電話(Tel):025-66018619