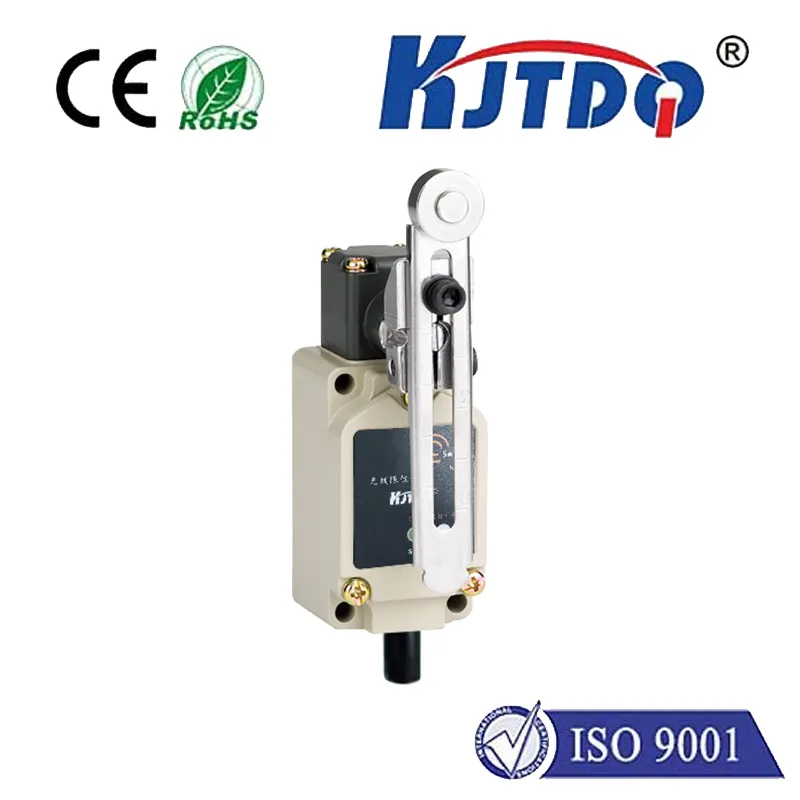
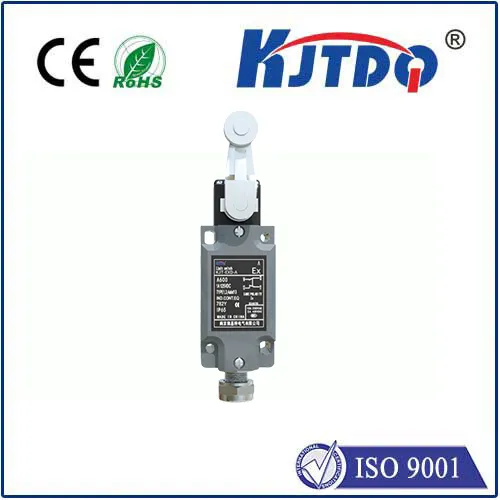
在工業輸送系統的日常運維中,跑偏開關是一個“小身材大作用”的部件。它默默守護著皮帶機的平穩運行,一旦皮帶跑偏超過設定角度,就會立刻發出報警或停機信號,防止物料灑落、皮帶撕裂乃至設備損壞。很多現場工程師和運維人員常常被一個基礎問題困擾:跑偏開關的動作角度到底該怎么調?調大了,保護失效;調小了,誤動作頻繁。我們就結合凱基特的技術積累,把跑偏開關動作角度的調整邏輯講透。
我們需要明白一個核心概念:跑偏開關的動作角度,并非一個固定值。它取決于輸送帶的寬度、帶速、物料特性以及現場安裝位置。通俗點說,不同工況下的“跑偏”容忍度天差地別。一條窄帶、低速的輕載皮帶,跑偏1度可能就導致邊緣磨損;而寬皮帶、重載工況下,跑偏2-3度才需要干預。第一步不是擰螺絲,而是判斷“合適的角度閾值”。
以凱基特最常見的兩級跑偏開關為例,它通常提供兩個動作點:一級為輕度跑偏報警(一般設定在10-15度),二級為重度跑偏停機(一般設定在20-30度)。調整時,核心邏輯是“先松后緊”。具體操作分三步:
第一步,松開鎖緊螺母,用專用扳手旋轉調整螺桿。注意:每轉動一圈,動作角度大約改變2-3度(具體數值建議參考凱基特產品說明書)。這里有個容易被忽略的細節:調整前應在皮帶正常運行狀態下,測量跑偏開關滾輪與皮帶邊緣的初始距離。理想距離是5-10毫米,太近容易因皮帶正常擺動而誤觸發,太遠則可能錯過保護時機。
第二步,手動觸發測試。在皮帶停止狀態下,用手撥動跑偏開關的滾輪,模擬皮帶跑偏。當滾輪偏轉至預設角度時,應聽到清脆的“咔噠”聲,表示內部微動開關動作。如果感覺阻力異常或無聲響,可能是安裝松動或機械卡滯,需要先排除問題。
第三步,動態驗證。這是最考驗經驗的一步。重新啟動皮帶機,人為制造輕微跑偏(比如調整托輥角度),觀察開關是否在設定角度附近準確響應。若發現頻繁誤報警,說明動作角度偏小,應回調2-3度;若皮帶已明顯跑偏卻未動作,則角度偏大,需再調小。凱基特工程師建議,首次調試時,可將二級停機角度調至比理論值大5度作為安全余量,運行24小時后再微調。
為什么強調“動態驗證”?因為現場環境存在振動、溫度漂移和皮帶張力變化。我曾見過一個案例:某水泥廠將跑偏開關動作角度按說明書鎖定在15度,但皮帶空載與重載時的實際跑偏量相差很大,導致重載時頻繁停機。后來按凱基特建議,采用“重載標定法”——在滿載工況下調整,問題立刻解決。
必須提醒兩個常見誤區:一是認為“角度越小越安全”,實際會造成停機次數過多,反而加速電氣元件老化;二是忽略復位方式,部分跑偏開關需要手動復位,若自動復位角度設置不當,可能在故障未解除時反復啟停,造成更大損傷。
跑偏開關動作角度的調整,本質是“保護靈敏度”與“生產連續性”的平衡。通過松動螺桿、觸發測試、動態驗證這三步,結合凱基特產品的高精度機械結構,絕大多數現場問題都能在半小時內解決。如果遇到特殊工況,比如超長皮帶或高速運行,建議直接聯系凱基特技術支持,獲取定制化參數方案。




咨詢熱線(Tel):025-66075066
售后電話(Tel):025-66018619