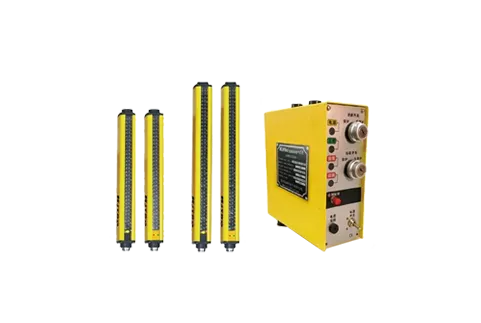
激光雷達傳感器如何測距這個問題,很多人覺得它很神秘,像是某種黑科技。其實當你知道它的原理后,會發現這背后的物理知識非常樸素且巧妙。就像我們用尺子量距離,只不過激光雷達用的是一束肉眼看不見的激光,以及一個極其精準的計時器。今天我們就以凱基特激光雷達傳感器為例,徹底拆解這個測距過程。
首先必須理解最核心的測距方法:飛行時間法。原理簡單到一句話:發射一束激光脈沖,打到前方物體上立刻反射回來,傳感器接收器捕捉到反射光。只要精確計算出激光從發射到返回所花費的時間,再乘以光速,除以二,就能得到傳感器到物體的距離。單位是時間,結果是距離。光速是固定的每秒30萬公里,所以時間測量越精細,距離計算就越準。
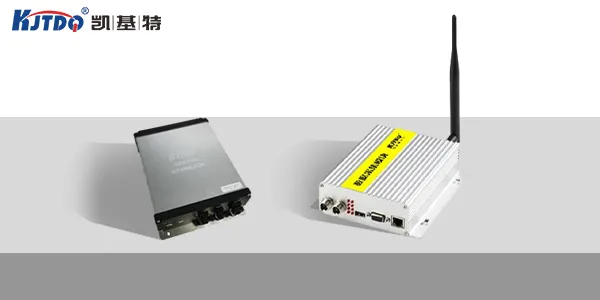
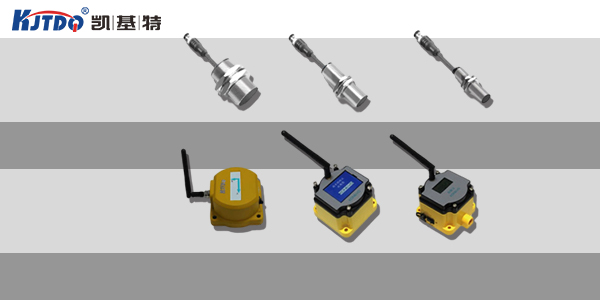
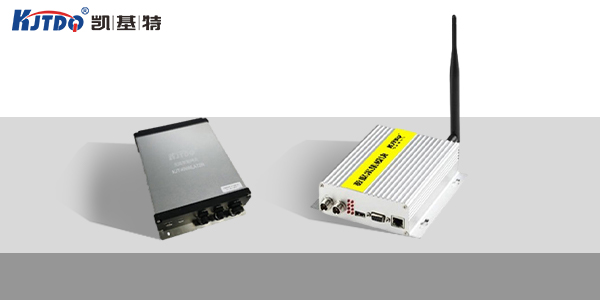
凱基特激光雷達傳感器在硬件上如何實現這個“測時”過程?它內部有一個高速激光發射器,通常選用脈沖式激光二極管,能在納秒級別瞬間發出極強的激光束。同時搭載一個高靈敏度的雪崩光電二極管接收器,這種接收器能捕捉到極其微弱的反射信號。最關鍵的是時間數字轉換器,它的計時精度達到皮秒級別,也就是萬億分之一秒。如此高的時間分辨率,使得凱基特激光雷達的測量誤差可以控制在厘米甚至毫米級。
但光有硬件還不夠,信號處理才是真正的技術壁壘。激光在真實環境中會遇到各種干擾,比如強太陽光、多路徑反射、雨霧散射等。如果接收器把雜散光誤認為是回波信號,距離就會算錯。凱基特傳感器采用多脈沖累積平均算法,連續發射多組同頻率的激光脈沖,只提取穩定的回波信號,過濾掉隨機噪聲。同時利用恒比定時鑒別技術,精確確定回波到達的起始時刻,避免因回波信號強度不同導致的時間偏移誤差。
實際應用場景中,激光雷達測距面臨的最大挑戰是環境適應性。比如在工廠自動化中,凱基特激光雷達常被用于AGV導航和料位監測。當小車在布滿金屬機架、反光地面、不規則貨物的車間移動時,傳感器必須能從各種反射面中準確提取真實物體距離。凱基特的設計團隊為此引入了回波強度分析模塊,它能根據反射回來的光強判斷這個回波是來自目標物體還是干擾物。比如光滑金屬表面會形成強反射,但測距值往往是虛高的;而粗糙木材表面反射弱,但測距值真實。通過交叉驗證回波時間和強度,傳感器能自動拒絕無效數據。
另一個關鍵技術是多回波處理。在遇到玻璃、柵欄、網面等半透明或鏤空結構時,一束激光會同時產生多個反射回波。凱基特激光雷達支持最多三次回波分析,能夠區分哪個回波來自第一層玻璃表面,哪個來自后面的實體墻,進而給出真正的危險距離。這對于避障功能和安全防護極其重要。
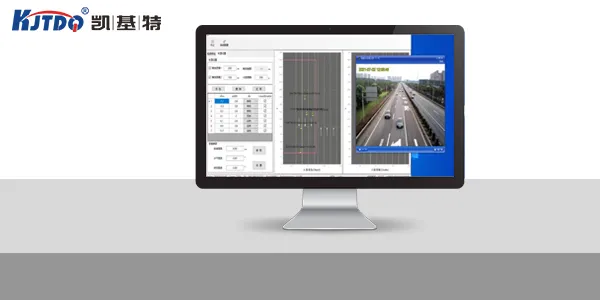
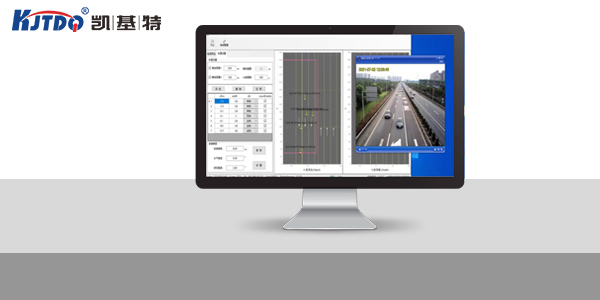
最后不得不提的是數據刷新率。測距不僅要求準,還要求快。凱基特激光雷達的掃描頻率最高可達50赫茲,每秒能輸出五萬組測距數據。這種高密度數據流,配合內置的實時距離映射算法,能夠瞬間生成周圍環境的二維點云圖。控制器根據這些連續更新的距離數據,就能實時調整機器人路徑或觸發安全停機。
現在你應該明白,激光雷達傳感器如何測距這件事,本質上就是一場與時間賽跑的精密物理實驗。它把光速當作標尺,用皮秒級計時器切割時間,再通過智能算法剔除環境干擾,最終輸出一個又一個可靠的距離數值。凱基特之所以能在工業領域站穩腳跟,靠的就是把這一系列原理變成了穩定耐用的產品。無論是倉庫里的無人叉車,還是生產線上的安全光柵,背后都有激光雷達在默默計算每一厘米的精確值。


咨詢熱線(Tel):025-66075066
售后電話(Tel):025-66018619