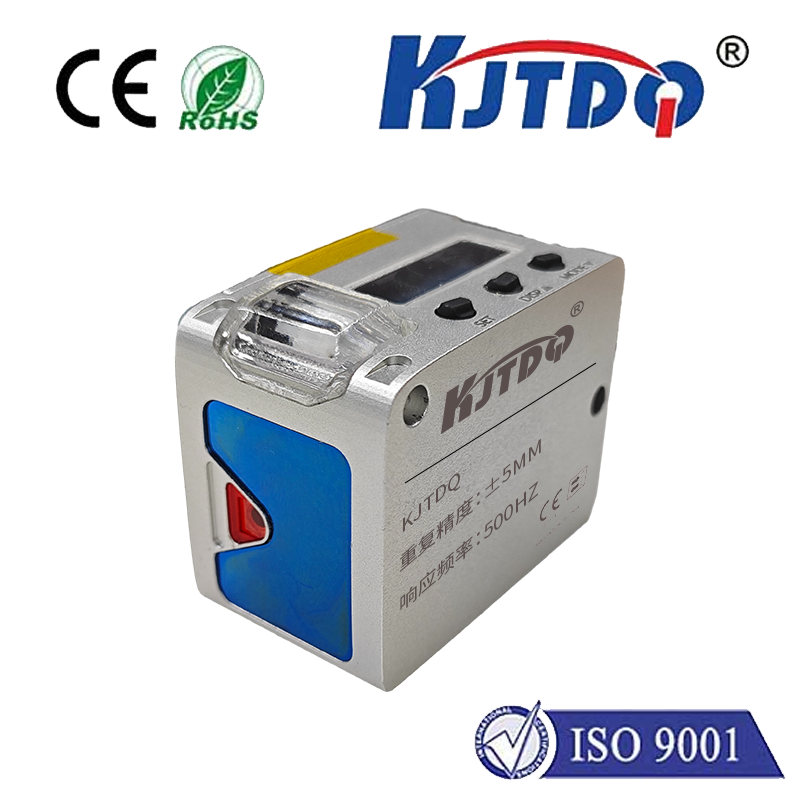
產品推薦 | 凱基特單線避障型激光雷達,讓移動設備“看得更遠、判斷更快”
- 時間:2026-08-31 15:49:05
- 點擊:0
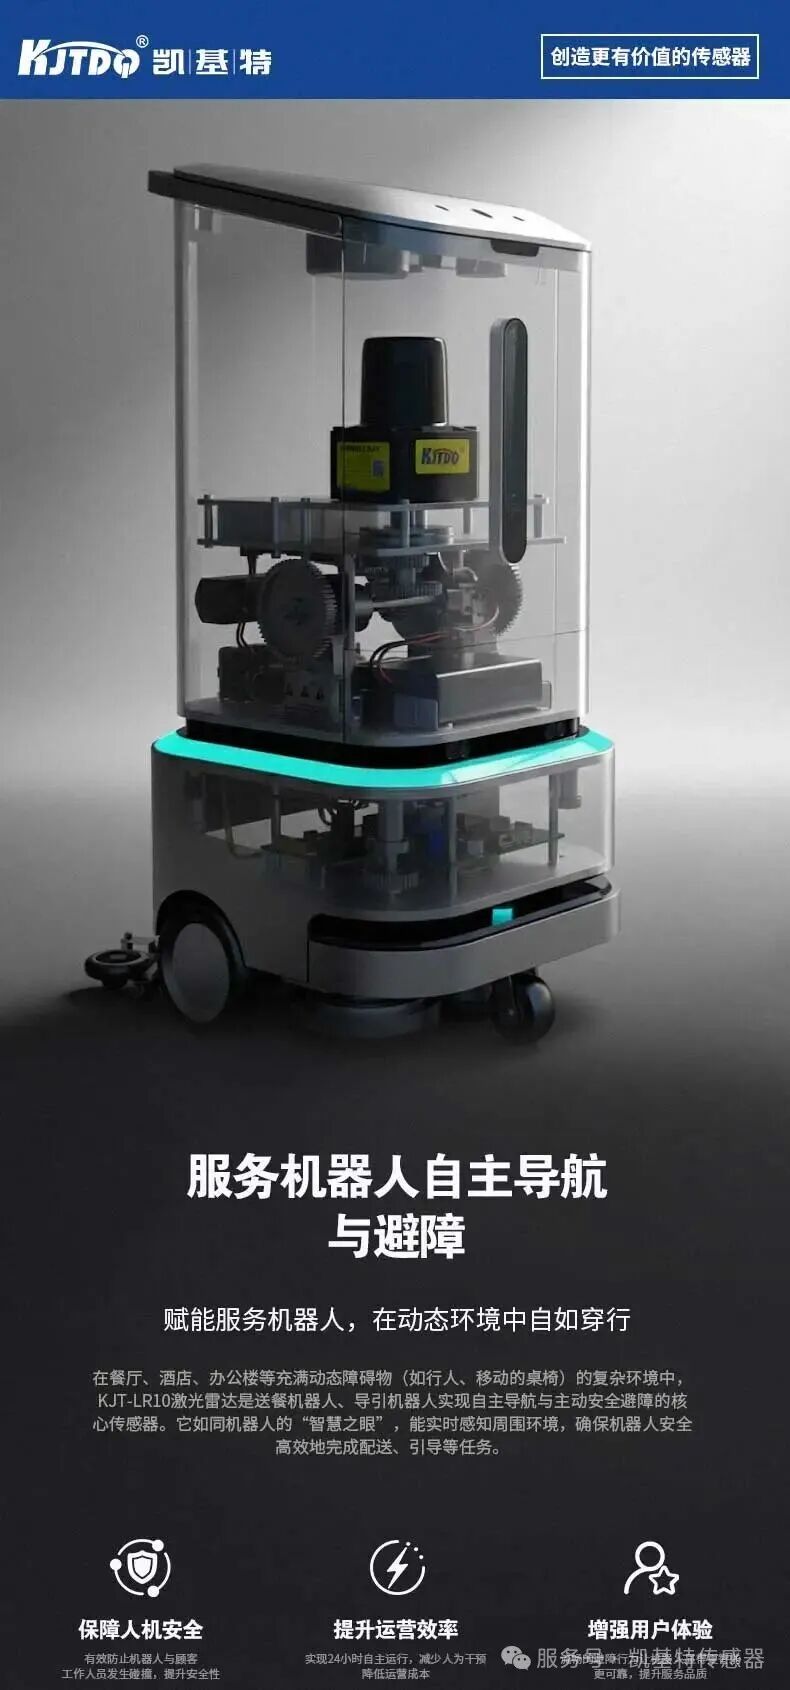
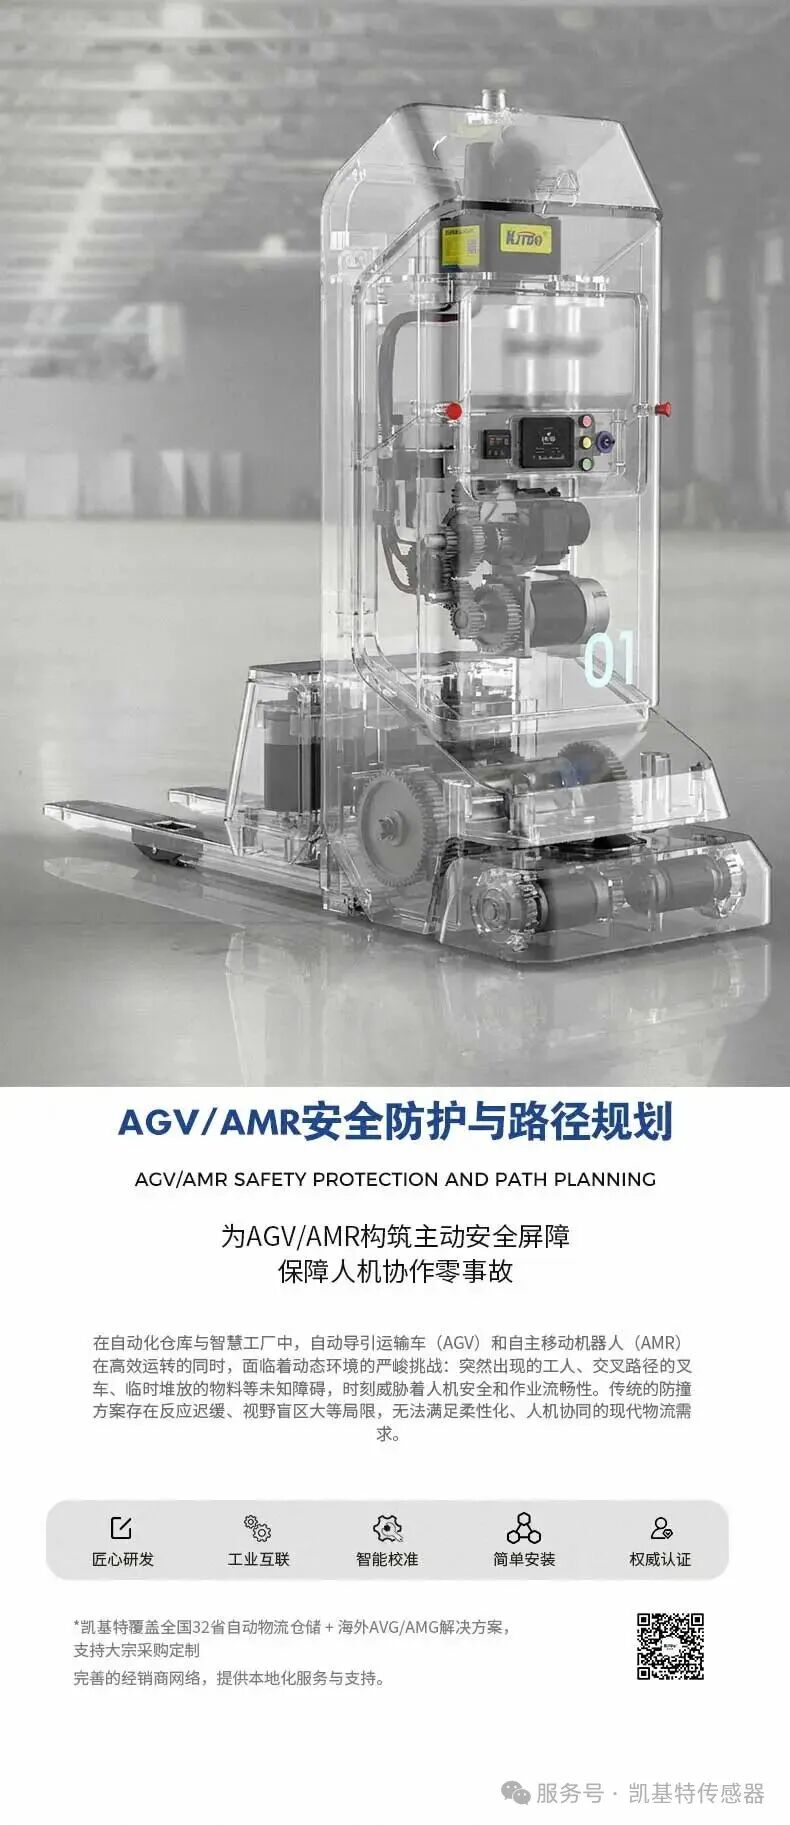
場景提出 在AGV、AMR、服務機器人等移動設備中,避障并不只是“發現前方有東西”。面對人員走動、貨物臨時堆放、交叉通道等動態環境,傳感器需要持續獲取周邊距離信息,為減速、轉向、停車及路徑規劃提供可靠的數據基礎。 |
脈沖TOF × 270°水平掃描 × 10米級測距
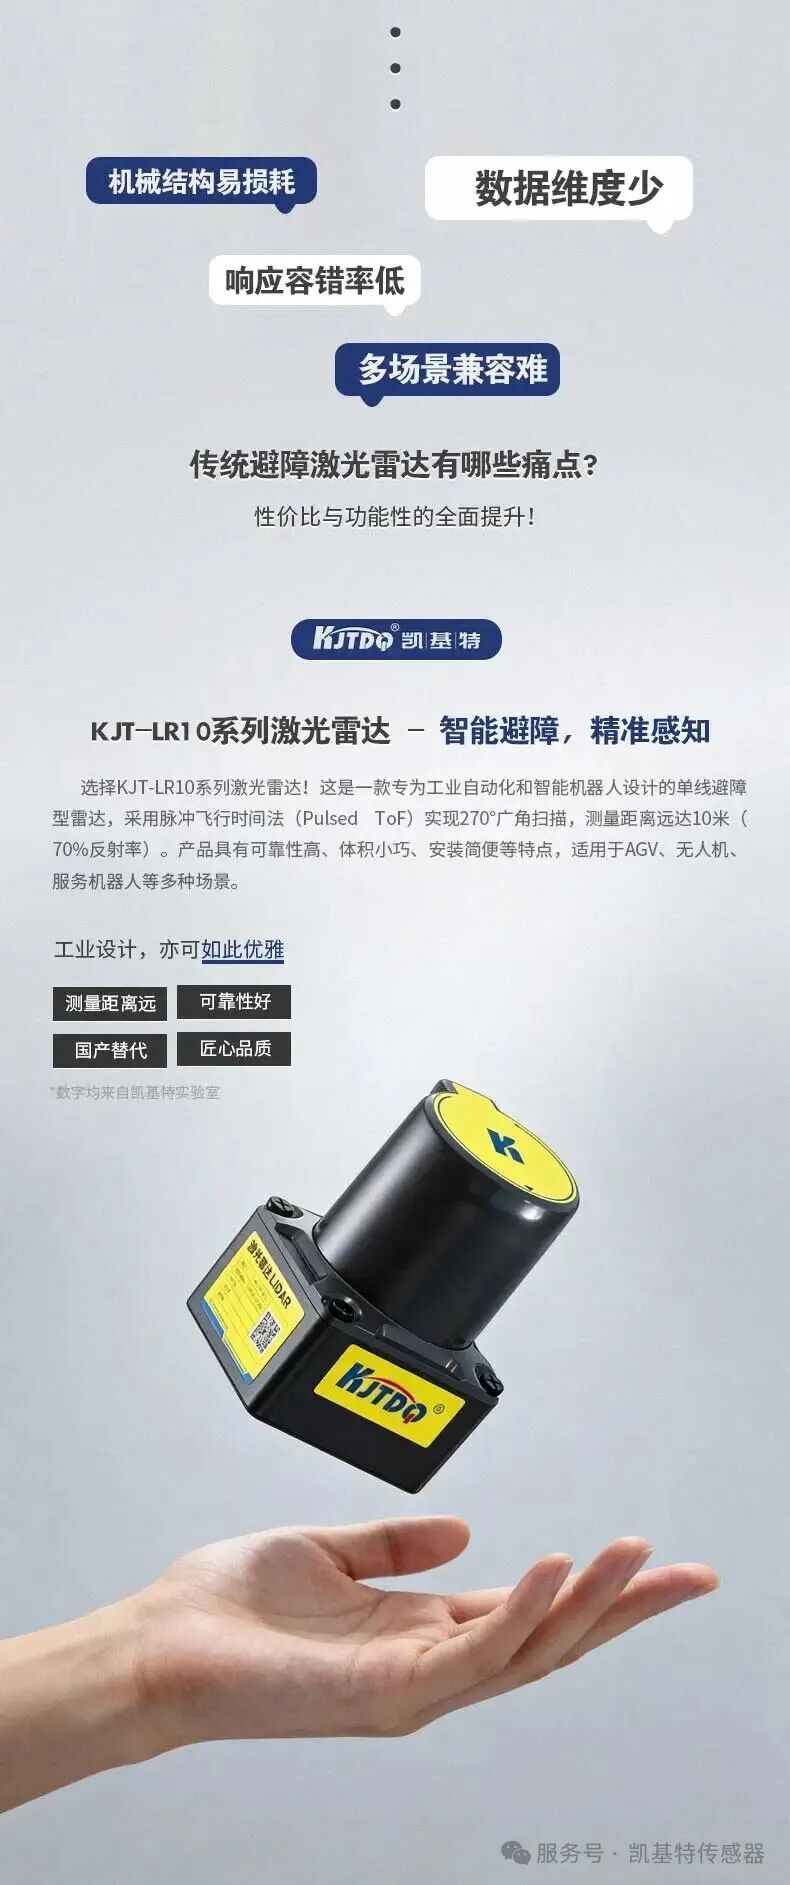
針對這類應用,凱基特KJT-LR10系列單線避障型激光雷達采用脈沖TOF測距原理與270°水平掃描結構,面向機器人導航、避障及工業自動化場景提供二維距離感知。
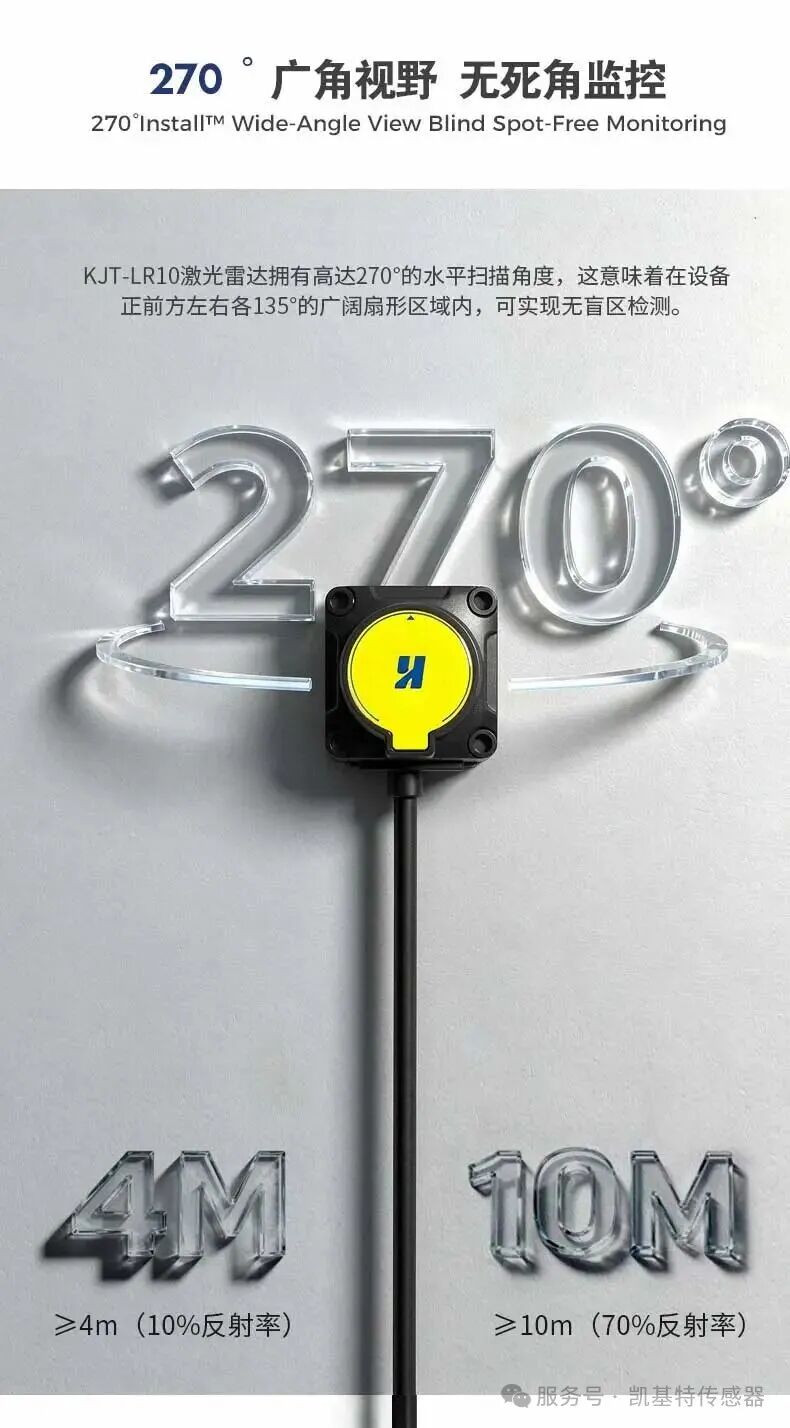
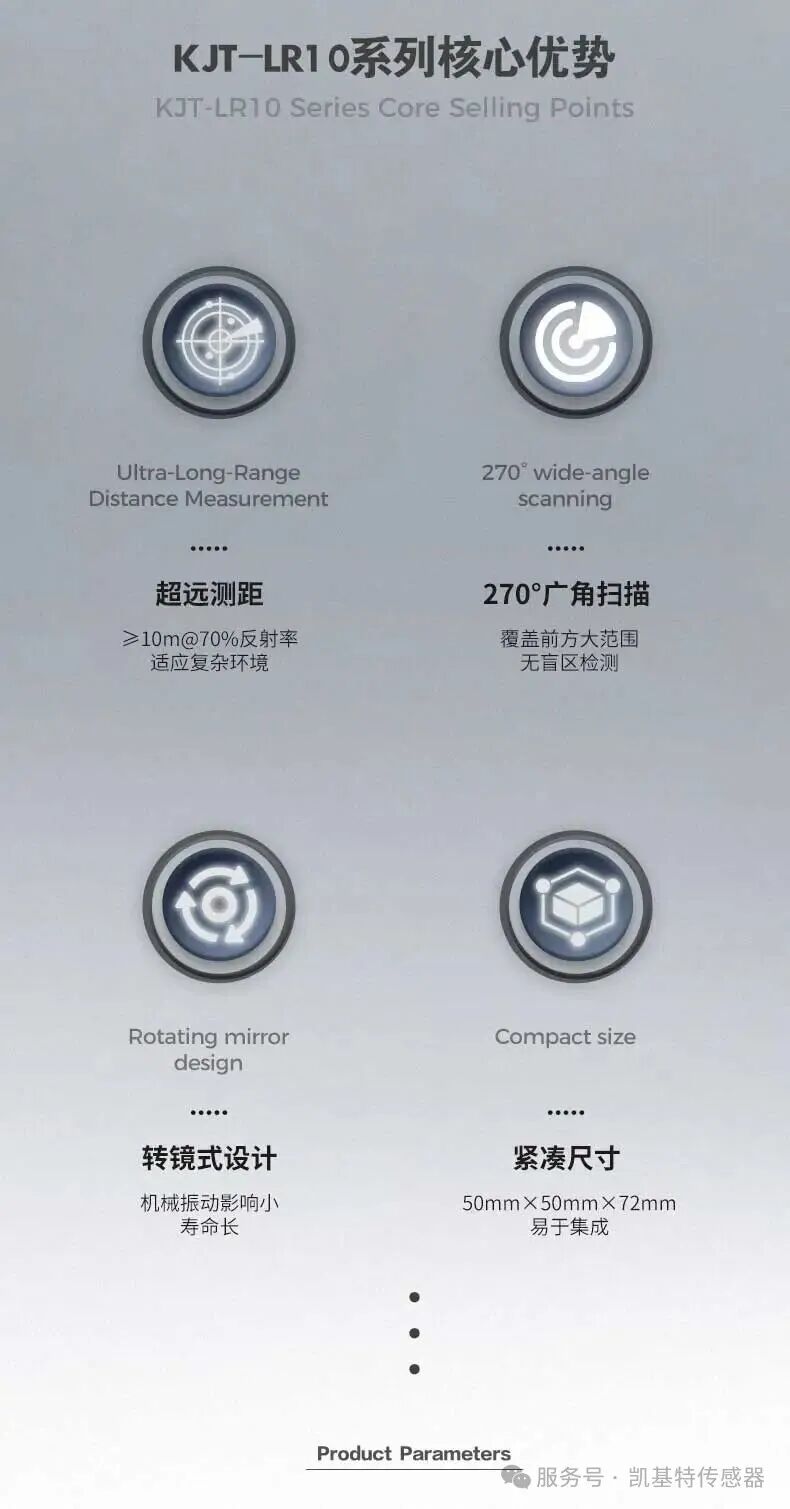
LR10系列通過轉鏡式掃描結構,實現270°水平掃描角度,覆蓋設備前方左右各135°區域。更大的前方掃描范圍,意味著移動設備能夠更早識別人員、貨架、設備及臨時障礙物。
≥4 m 10%反射率目標 | ≥10 m 70%反射率目標 |
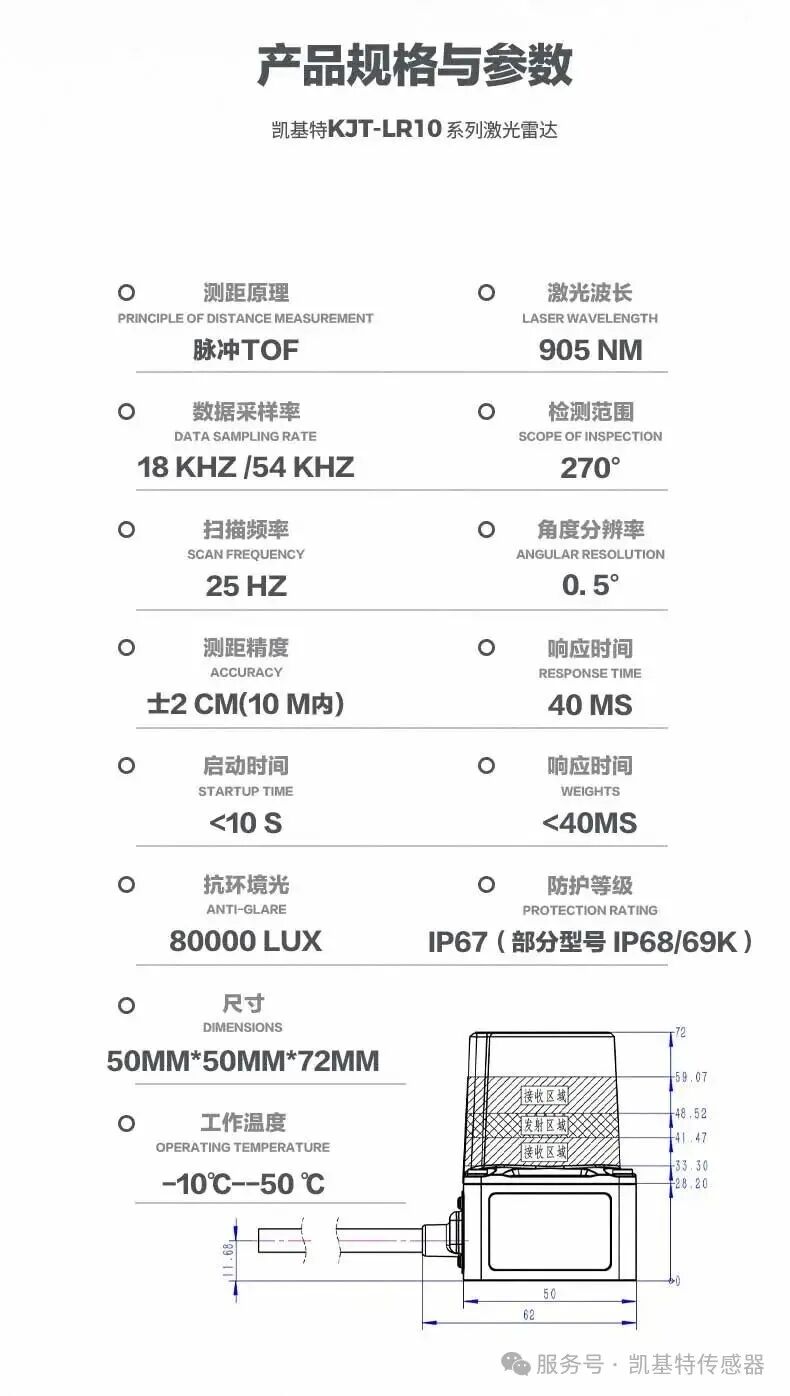
移動設備需要的不只是“有障礙/無障礙”的二值信號,而是穩定、連續的距離信息。LR10系列核心規格集中在掃描速度、角度分辨率、響應時間及測距精度等維度。
測距原理 | 掃描頻率 | 角度分辨率 | 響應時間 |
脈沖TOF | 25 Hz | 0.5° | 40 ms |
03 | 50 × 50 × 72 mm,把感知能力裝進更小空間 |
對于移動機器人而言,傳感器不僅要“測得準”,還必須便于整機集成。LR10系列尺寸約為50 × 50 × 72 mm,緊湊結構能夠減少安裝空間占用,更方便集成至AGV、AMR及其他自動化設備內部。
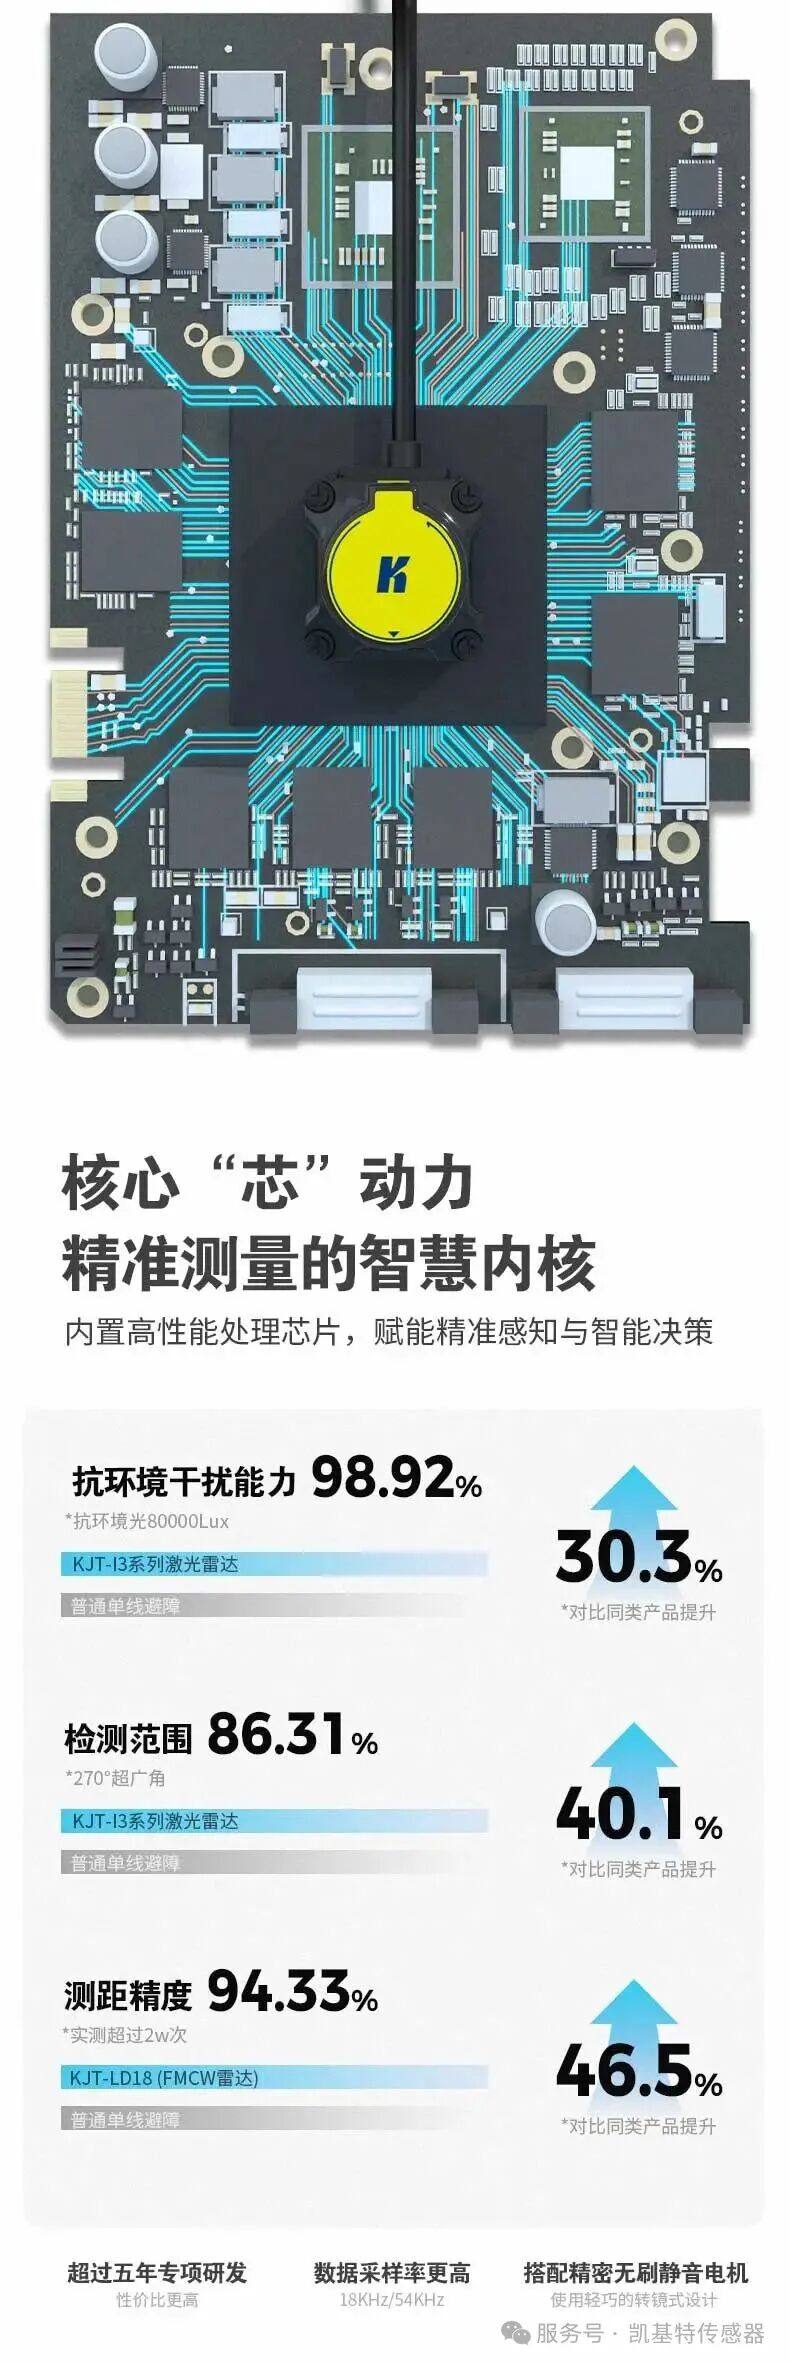
緊湊尺寸 減少結構占用,便于整機布局 | 轉鏡式設計 降低機械振動對掃描過程的影響 | 無刷電機驅動 減少磨損,為持續掃描提供穩定基礎 |
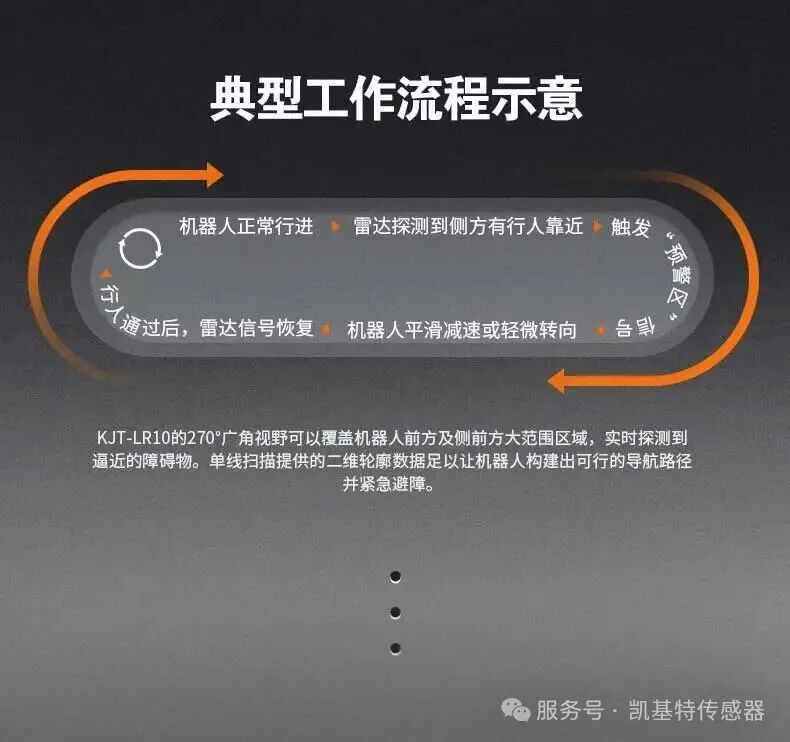
在典型AGV/AMR工作流程中,激光雷達持續掃描周邊環境,將障礙物距離與方向信息提供給控制系統,再由整機完成減速、轉向、停車或路徑調整。
正常行進 | 掃描周邊 | 識別障礙 | 控制判斷 | 減速/轉向/停車 | 障礙解除后恢復 |
適用場景:AGV / AMR安全避障、服務機器人自主導航、移動設備路徑規劃、工業自動化區域檢測等。
凱基特KJT-LR10 系列單線避障型激光雷達
270°廣角感知 · 10米級測距 · 緊湊集成
讓機器人看得更清楚,也讓每一次移動更從容。