工業專刊第4期 | 機械臂差點“抓錯人”?8°窄波束,KJT-LD18鎖定真正目標!
- 時間:2026-08-14 16:39:31
- 點擊:0

凱基特工業救場記
第一季· 第 4 話
機械臂差點“抓錯人”?
8°窄波束,鎖定真正目標!
設備多、干擾多、目標還小。機械臂想要“抓得準”,第一步就是先看得準。 |
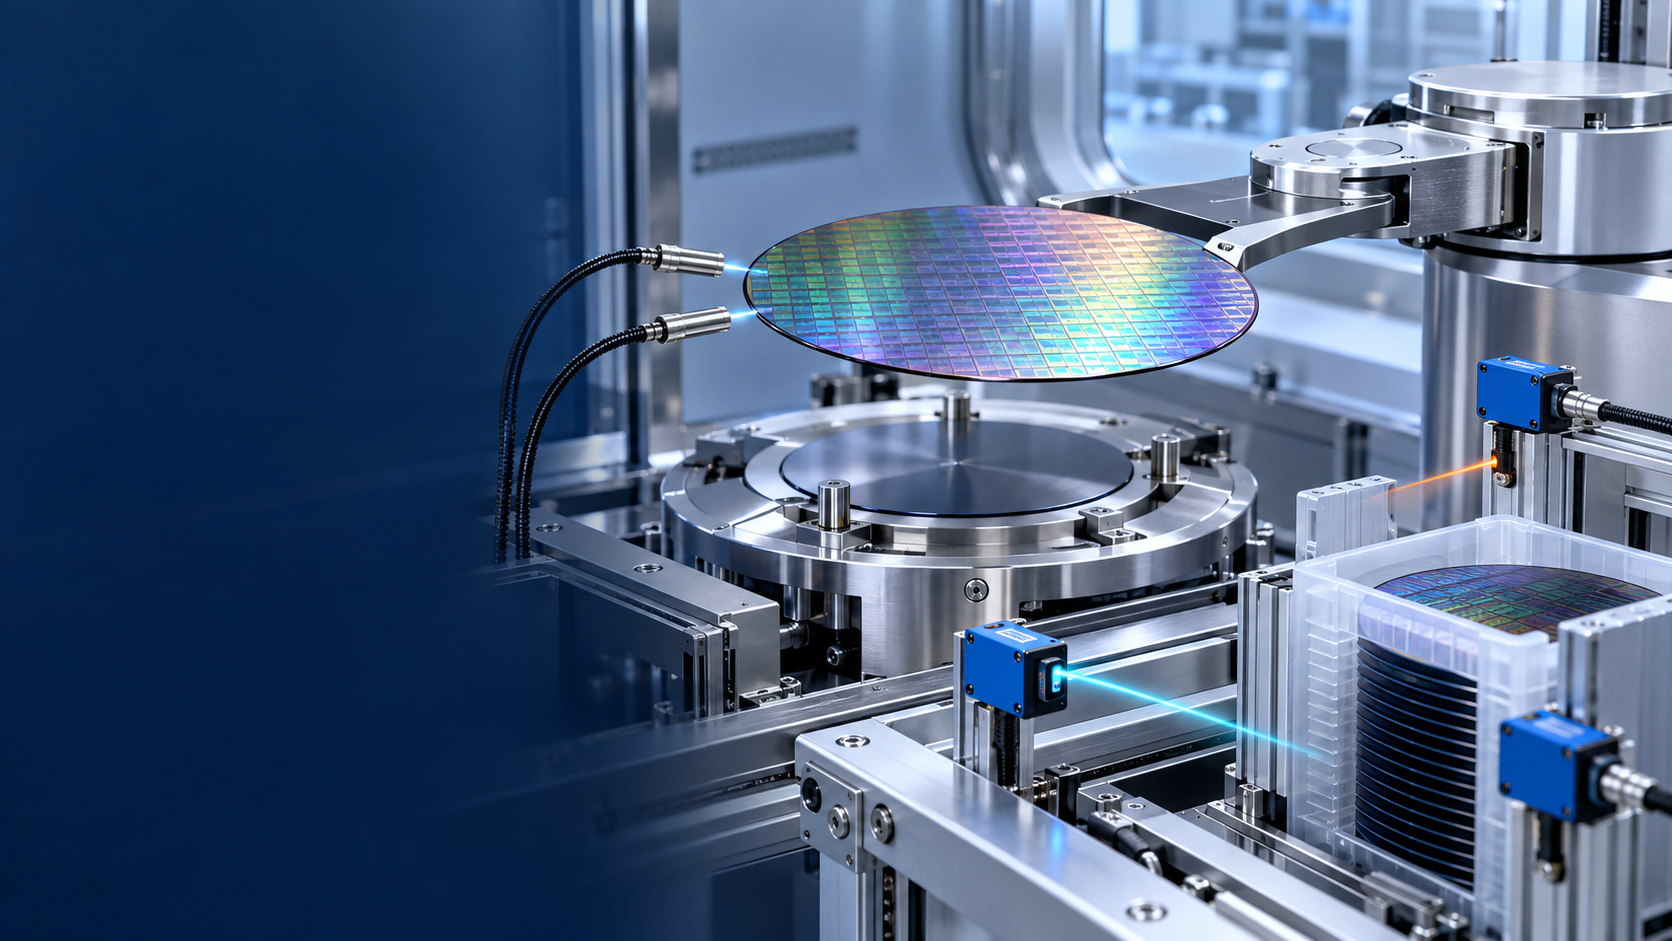
生產線上,機械臂正在執行自動抓取任務。現場設備密集、金屬結構復雜,真正需要識別的小目標又處在多重背景之中。原本穩定的檢測信號開始出現波動,機械臂無法持續確認目標位置。
對于自動化抓取而言,前端檢測一旦判斷錯誤,后續定位、抓取與放置都會被連鎖影響。現場真正需要解決的,不只是“看見東西”,而是在復雜環境里準確判斷:哪一個才是真正的目標。
02 | 目標太小?把檢測范圍“收窄” 不是看得越多越好,而是把真正目標看清楚 |
凱基特工程師排查現場后發現,問題并不是“沒有目標”,而是檢測區域中混入了過多無關物體。背景越復雜,真正的小目標越容易被環境信息干擾。
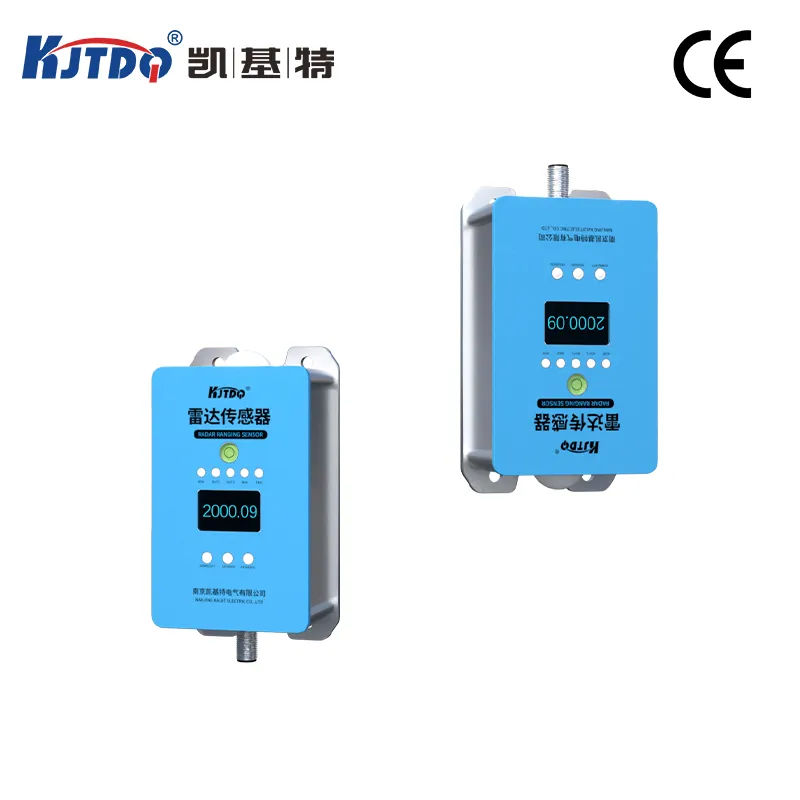
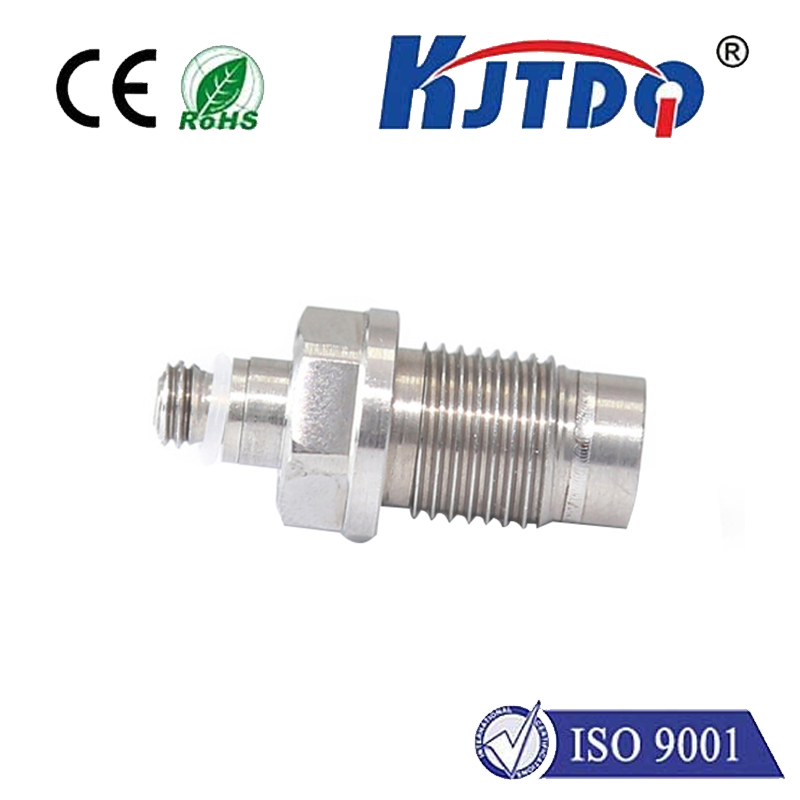
因此,解決思路不是簡單提高檢測范圍,而是讓檢測區域更加集中。KJT-LD18 通過 8° 窄波束設計,把檢測注意力聚焦到目標所在區域,減少周邊設備、金屬結構與其他物體進入有效檢測范圍。

為什么窄波束更適合這類現場?
能力方向 | 現場價值 |
減少背景干擾 | 檢測區域更集中,降低周邊無關目標進入檢測范圍的概率。 |
聚焦真實目標 | 目標信息占比更高,便于系統持續確認真正需要抓取的位置。 |

03 | 穿過復雜環境,鎖定“真目標” 檢測穩定,機械臂才有明確抓取依據 |
設備重新運行后,檢測區域更加集中,周邊復雜金屬結構帶來的無關影響被進一步降低。真正需要抓取的小型目標被持續識別,系統反饋逐漸恢復穩定。
當目標位置能夠被穩定確認,機械臂后續的定位與抓取才真正有了可靠依據。原本“目標到底在哪”的問題,變成了清晰、可執行的檢測結果。檢測到抓取:形成完整動作鏈
① 目標進入區域 前端開始檢測 | ② 窄波束聚焦 減少無關目標 | ③ 位置穩定輸出 確認真實目標 | ④ 機械臂執行 完成精準抓取 |

04 | 救場完成:小目標不丟,機械臂才能抓得準 穩定檢測,最終要服務于穩定生產 |
檢測穩定之后,機械臂重新完成目標確認與抓取,生產動作恢復正常。從目標識別、穩定鎖定到機械臂執行,一次看似簡單的自動化抓取,背后依賴的是前端檢測持續、清晰、可靠的反饋。
這也是 KJT-LD18 在復雜工業現場中的核心價值:不是簡單“看見”目標,而是盡可能減少復雜背景帶來的干擾,讓真正需要檢測的目標更容易被系統穩定鎖定。