激光傳感器與紅光傳感器選型指南 凱基特教你避開90%的常見誤區
- 時間:2026-07-13 18:41:00
- 點擊:0
在工業自動化和智能制造領域,傳感器就像是設備的“眼睛”。激光傳感器和紅光傳感器是兩種常見卻常被混淆的技術。很多工程師在選型時,往往只看參數表,忽略了實際應用場景中的“隱形陷阱”。凱基特結合多年行業經驗,從原理、性能、場景三個維度,為你拆解如何精準選擇這兩種傳感器,避免“選錯型、多花錢”的尷尬。
一、原理差異:光斑與精度決定本質
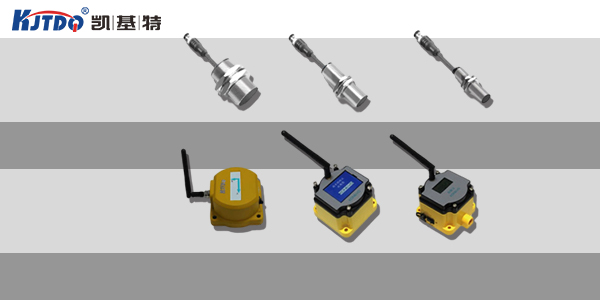
激光傳感器(通常指激光位移或激光測距傳感器)發射的是高度準直、單色性極好的激光束。它的光斑極小,在長距離下也能保持直徑不擴散,因此測量精度極高,可達微米級別。而紅光傳感器(常見如光電漫反射、鏡反射傳感器)使用的是可見紅光LED,光斑相對較大,且隨著距離增加會明顯發散。這意味著,當你需要檢測微小物體(如0.5mm的螺絲)或要求高重復定位精度時,激光傳感器是唯一選擇;而紅光傳感器更適合檢測中大尺寸物體,或是需要快速開關信號的場合。
二、核心性能對比:別被“參數表”騙了
1. 響應速度:激光傳感器普遍采用半導體激光器,響應時間可低至0.5ms以下,適合高速生產線(如每分鐘幾千次的貼片機)。紅光傳感器(尤其是采用調制光的產品)響應時間通常在1-5ms,雖然也能滿足大部分場景,但在超高速流水線上會丟包。
2. 環境抗干擾:激光傳感器對環境光(尤其是太陽光、強燈光)更敏感,需要配合濾光片或特殊算法。而紅光傳感器因為波長與自然光不同,反而抗環境光干擾能力更強。凱基特曾遇到過客戶在戶外生產線濫用激光傳感器,結果頻繁誤報,換成紅光傳感器后問題解決。
3. 檢測距離與物體顏色:激光傳感器對黑色、透明物體檢測能力較弱(激光會被吸收或穿透),而紅光傳感器對淺色物體靈敏度高,但對深色物體幾乎無效。如果你要檢測黑色橡膠或透明玻璃瓶,建議選擇紅光傳感器配合背景抑制功能,或直接選激光傳感器加專用反射板。
三、典型應用場景:對號入座才省錢
場景A:精密定位與測量
如鋰電池極片對齊、晶圓劃片定位、機械臂末端抓取確認。必須用激光傳感器,精度決定良品率。凱基特推薦激光位移傳感器,成本雖高,但能減少后續返工損失。
場景B:傳送帶物體計數
如快遞包裹、飲料瓶的通過檢測。用紅光傳感器足夠,成本僅為激光傳感器的一半。注意:若傳送帶速度極快(>5米/秒),需改用激光傳感器。
場景C:黑暗或粉塵環境
激光傳感器在粉塵中會嚴重衰減(瑞利散射),而紅光波長更長,穿透力稍強。例如面粉廠、木工車間,優先選紅光傳感器并加裝吹掃裝置。
場景D:透明或反光物體檢測
如透明薄膜、高反光金屬板。激光傳感器可能因鏡面反射或透射而失效,此時紅光傳感器配合“偏振濾光片”是更優解。
四、常見誤區與避坑指南
誤區一:認為激光傳感器一定比紅光傳感器“好”。在某些低精度、高速響應且環境惡劣的場景中,紅光傳感器反而更穩定。
誤區二:只看檢測距離,忽略光斑大小。要求檢測1米外的直徑1mm物體,激光傳感器輕松勝任,而紅光傳感器因為光斑已擴散到10mm以上,根本無法識別。
誤區三:忽視安裝時的“對射”與“反射”選擇。激光傳感器通常建議直射式或鏡反射式,而紅光傳感器在背景有干擾物時,必須選背景抑制型。凱基特建議:首次選型前,用測試樣機在真實工況下跑30分鐘,數據比參數表可靠得多。
五、未來趨勢:融合與智能
目前,市場上已出現“激光+紅光”雙模傳感器,能自動切換工作模式。在檢測透明物體時自動啟用紅光模式,在精密測量時切換激光模式。這類產品雖然價格較高,但能適配80%的復雜場景。凱基特認為,隨著邊緣計算的發展,未來傳感器會內置AI算法,自動補償環境光、溫度漂移,甚至預測自身故障。
最后提醒:選傳感器不是“越貴越好”,也不是“參數越高越牛”。搞清楚你的物體材質、運動速度、環境干擾、成本預算,才能找到最優解。如果你正在糾結激光傳感器和紅光傳感器的選擇,不妨帶上你的工況參數,直接咨詢凱基特技術支持——我們更愿意幫你“省”錢,而不是“賺”你錢。